\24時間OK/
\平日9-16時 土日祝9-18時/
\無料、お気軽に!/
ランゲージ・ラボラトリーの小池です。
人型のロボット、つまりヒューマノイドの研究で、日本の先頭を50年以上走ってきた大学があります。早稲田大学です。1973年、早稲田は2本の足で歩き、手で物をつかみ、日本語で話すロボット「WABOT-1」を完成させました。世界で初めての本格的な人型ロボットと言われています。
今回紹介するのは、その流れを今も受け継いでいる早稲田大学の菅野(すがの)研究室です。国立大学だけが研究の先頭にいるわけではありません。私立の早稲田の理工は、ロボットでは世界の最前線にいます。
菅野研の研究をひとことで言うと、家や病院や介護の現場で、人のすぐそばで一緒に働けるロボットを作る研究です。
工場のロボットは、柵の中で、人から離れて働きます。人にぶつかると危ないからです。菅野研が作りたいのは逆で、人の体にさわって支えたり、人に靴下をはかせたりできるロボットです。そのためには、ぶつかってもけがをさせない柔らかい体と、相手の動きを見て力を加減する頭の両方が要ります。
研究室には今、13の班があります。そのうち5つを中学生向けに言い換えると、こうなります。
| 班の名前 | 中学生向けに言うと |
|---|---|
| 人支援班 | 人を車いすに移したり、靴下をはかせたりする介護のロボット |
| アーム班 | ぶつかってもけがをさせない、安全なロボットの腕 |
| ハンド班 | 柔らかい物もこわさずにつかめる、ロボットの手 |
| 遠隔操作・災害対応班 | 人が入れない災害の現場で、遠くから動かして作業するロボット |
| WAMOEBA班 | 「ロボットに心は生まれるのか」を確かめる研究 |
出典:早稲田大学 菅野研究室「研究紹介」(sugano.mech.waseda.ac.jp)。中学生向けの言い方は小池が言い換えた
先生の考えははっきりしています。菅野先生は、ロボットを人の形にする理由を「親しみやすいから」よりも、家も道具も人の体に合わせて作られているからだと話しています。人の家で働くなら、人と同じ形の体がいちばん動きやすいということです。
出典:早稲田ウィークリー「ロボットは家族になれるか」(2018年7月20日、菅野重樹教授と吉藤健太朗さんの対談)
早稲田のロボット研究は、1970年に始まりました。中心にいたのが、「日本ロボット研究の父」と呼ばれる加藤一郎教授です。学科の垣根をこえて先生たちが集まり、「WABOT(ワボット)」というプロジェクトを立ち上げました。
| 年 | できごと |
|---|---|
| 1970年 | 加藤一郎教授のもとでWABOTプロジェクトが始まる |
| 1973年 | WABOT-1が完成。2本足で歩き、手で物をつかみ、簡単な日本語で話す |
| 1984年 | WABOT-2を発表。楽譜を読んで、両手両足で電子オルガンをひく |
| 1985年 | WABOT-2がつくば科学万博で演奏する |
| 2007年 | 菅野研が人間共存ロボットTWENDY-ONEを発表 |
| 2020年 | 菅野先生のAIRECの研究が、国の大型研究「ムーンショット」に選ばれる |
出典:早稲田大学 次世代ロボット研究機構「早稲田のロボット:ヒューマノイド研究50年の歩み」(2026年6月10日)、早稲田大学「世界をリードするWASEDAのロボット研究の最先端を朝日新聞で紹介」(2013年10月26日)、早稲田大学「ムーンショット型研究開発制度に採択」(2020年10月29日)
WABOT-1の力は、1歳半くらいの子どもにたとえられました。今の目で見ると動きはゆっくりです。それでも、歩く・つかむ・話すを1台でやったロボットは、それまで世界のどこにもありませんでした。早稲田大学の公式チャンネルが2026年に出した、英語の紹介動画です(2分)。WABOT-1は今も西早稲田キャンパスの63号館に飾られています。
次がWABOT-2です(2分、英語)。楽譜を自分で読み、両手と両足で電子オルガンをひきます。人の歌声に合わせて伴奏を変えることもできました。
動画:Waseda University 早稲田大学(YouTube 公式チャンネル)
じつは、このWABOT-2のオルガン演奏を研究していた大学院生が、菅野先生です。 菅野先生は中学生のとき、加藤先生の人型ロボットにあこがれました。早稲田に入って加藤先生の研究室に進み、修士論文も博士論文も、このオルガンをひくロボットで書いています。中学生のときのあこがれが、そのまま一生の仕事になりました。
出典:IEEE History Center「Oral-History: Shigeki Sugano」(2014年9月15日の聞き取り。IEEE〈アメリカの電気・電子の学会〉の歴史センター)、早稲田大学 次世代ロボット研究機構(2026年6月10日)
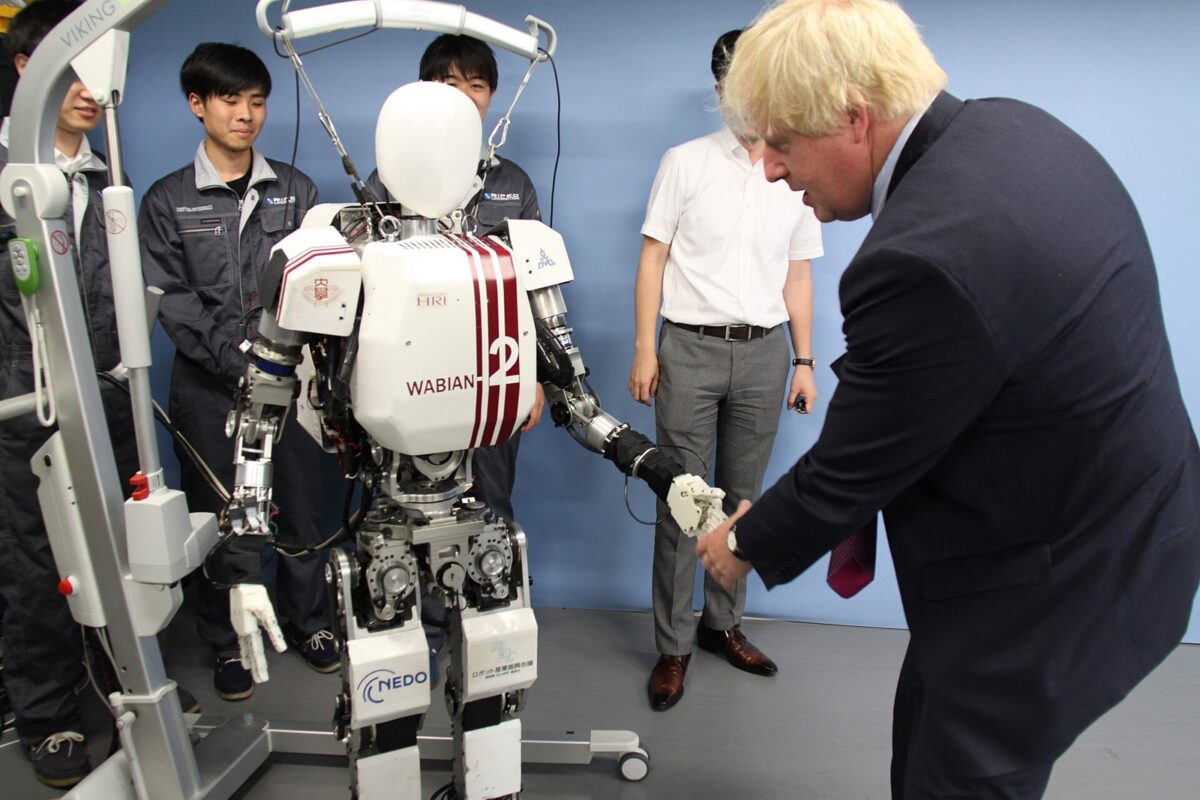
菅野研の代表作が、2007年に発表したTWENDY-ONE(トゥウェンディ・ワン)です。身長147cm、重さ111kgの人型ロボットで、車輪でどの方向にも動けます。早稲田大学の公式の紹介動画です(1分、英語)。こわれやすい物もあつかえる柔らかい手と、人にやさしくふれるためのセンサーを紹介しています。
TWENDY-ONEは、柔らかいトーストをトングでつまむことも、人の体を支えることもできます。強い力と、こわさない柔らかさを1台の中で両立させたのが、すごいところです。体のあちこちに、外からの力を受け流すしくみを入れてあります。
出典:早稲田ウィークリー(2018年7月20日)、ITmedia NEWS(2007年11月27日)、AFPBB News(2007年11月28日)
次は、今いちばん力を入れている人型ロボットAIRECの紹介動画です(7分、日本語と英語を並べて表示)。AIRECは「AI-driven Robot for Embrace and Care」の頭文字で、日本語では「一人に一台一生寄り添うスマートロボット」です。研究の目標と、ロボットの動きをまとめて見られます。
最後は、AIRECが人に靴下をはかせる動画です(30秒)。人の足の向きを見て、手にかかる力を加減しながらはかせます。人の体に直接ふれる作業は、ロボットにとっていちばん難しい仕事の1つです。
動画:AIREC Waseda(菅野研などのAIRECプロジェクトの YouTube 公式チャンネル)
国は、2050年の社会を大きく変える研究に大きなお金を出す「ムーンショット型研究開発制度」を進めています。2020年、その公募で、全体で164件の応募から29件が選ばれました。その1つが、菅野先生がリーダーを務める「一人に一台一生寄り添うスマートロボット」です。
目標は、2050年に、家事や接客、人手が足りなくなる介護や医療の現場で、人と一緒に働けるAIロボットを作ることです。2023年度の国の評価では、総合評価「A」がつきました。
出典:早稲田大学「ムーンショット型研究開発制度に採択」(2020年10月29日)、科学技術振興機構(JST)「ムーンショット目標3 令和5年度 外部評価」
研究室で作ったロボット「Dry-AIREC」は、人を車いすに移す、立ち上がりを支える、靴下をはかせる、ベッドの上で体の向きを変える、といった介護の動きを練習しています。人のやり方をロボットに見せて覚えさせ、AIで動きを作ります。車いすへの移動を手伝う動画です(1分)。
出典:早稲田大学 菅野研究室「人支援班」、AIREC 公式サイト(airec-waseda.jp)。動画:AIREC Waseda(YouTube 公式チャンネル)
2026年5月の発表で、AIRECの研究のリーダーは、同じ早稲田の尾形哲也教授に引きつがれました。尾形先生はAIでロボットの動きを作る研究者で、菅野研の論文にも名前を連ねています。
出典:科学技術振興機構(JST)報道資料 第1850号(2026年5月15日)、早稲田大学 菅野研究室「人支援班」
菅野研のロボットは、家の中だけではありません。
出典:早稲田大学 菅野研究室「いちご収穫ロボット」「遠隔操作・災害対応班」「WAMOEBA班」
研究室を率いているのは、菅野重樹(すがの しげき)教授です。1958年に東京で生まれ、1981年に早稲田大学 理工学部 機械工学科を卒業しました。大学院でWABOT-2の研究をして工学博士になり、1998年に教授になっています。
出典:早稲田ウィークリー(2018年7月20日)、IEEE History Center「Oral-History: Shigeki Sugano」
研究室には、講師2人と多くの研究員、そして博士課程13人、修士課程19人、学部生12人がいます。13の班に分かれ、それぞれの班が1つのロボットや技術を受け持ちます。
出典:早稲田大学 菅野研究室「メンバー」(人数は公式サイトのメンバー一覧を2026年10月12日に数えたもの)。研究室の卒業生だけの進路は公式に出ていないので書いていない
 塾長 小池
中学生のときにあこがれたロボットを、大学で自分の手で作り、50年近くたった今も作り続けている。こんな人生があることを、中学生のうちに知っておいてほしいです。
道は2つあります。
| 道 | 流れ |
|---|---|
| 早稲田に入る(学部から) | 早稲田大学 創造理工学部 総合機械工学科に入る → 学部のうちに研究室に入り、卒業研究をする → 多くは大学院へ |
| ほかの大学から入る(大学院から) | ほかの大学の理系の学部を卒業する → 早稲田大学大学院 創造理工学研究科 総合機械工学専攻の修士課程の入試に受かる |
出典:早稲田大学 理工学術院「課程・専攻・研究指導」(総合機械工学専攻の研究指導一覧。菅野教授の「知能機械学研究」は修士・博士とも受け入れ)、早稲田大学 菅野研究室「メンバー」
総合機械工学科は、1年生から機械の専門の授業があります。「メカトロニクスラボ」という授業では、線の上を走るロボットを作ったり、ロボットコンテストに挑んだりします。研究室に入る前から、手を動かしてロボットを作る学科です。
出典:早稲田大学 総合機械工学科「高校生の皆さんへ」(mmech.waseda.ac.jp)
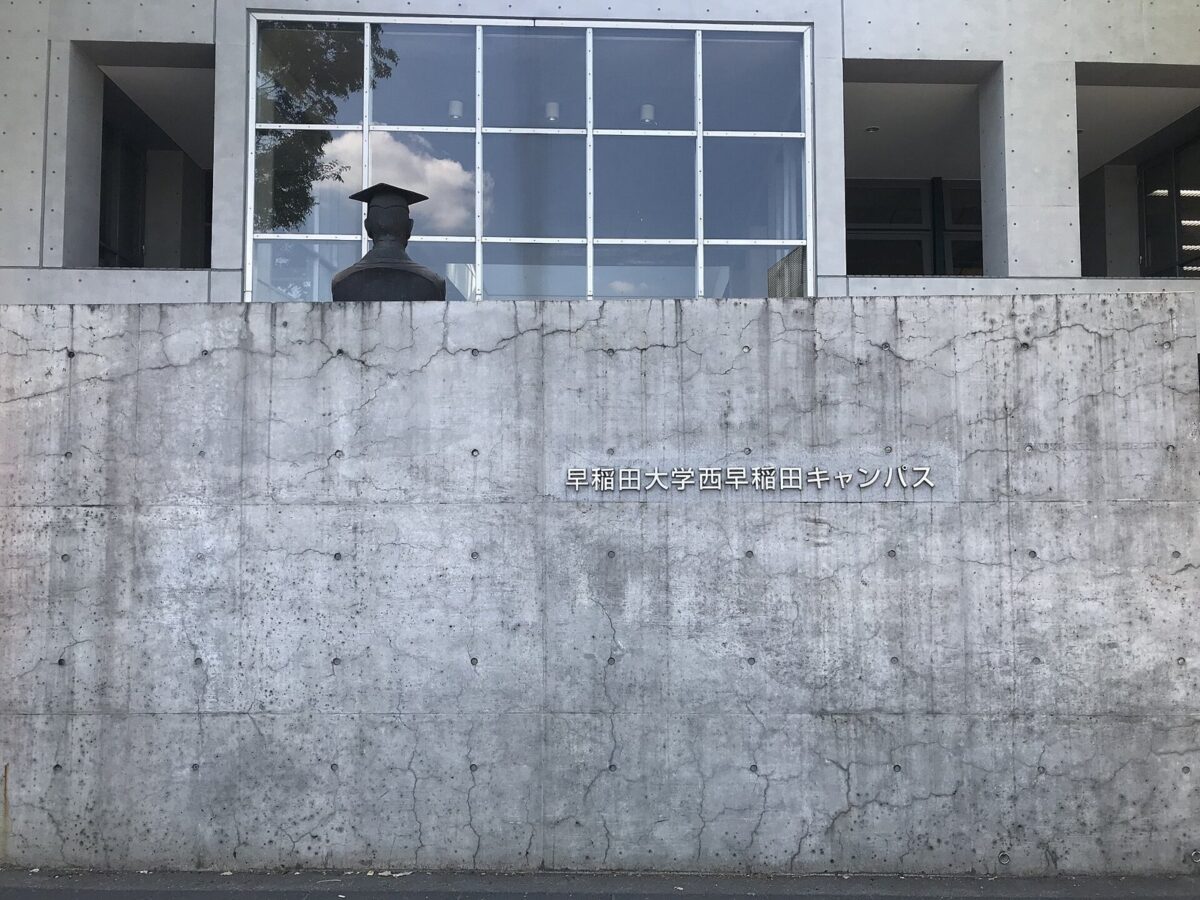
早稲田の理工の3つの学部(基幹・創造・先進理工)では、約7割の学生が大学院に進みます。 ロボットの研究は、学部の4年間だけでは終わらないからです。大学院では、入りたい研究室の先生に出願の前に連絡するよう、大学がすすめています。研究室は、大学院からもう一度選び直せます。
出典:早稲田大学 理工学術院「進路」(2026年3月卒業・修了生のページ)、「課程・専攻・研究指導」
早稲田大学そのものは早稲田大学の紹介に、理系の学部の選び方は理学部・工学部・情報学部ってどんな学部?にまとめました。
早稲田の理工のオープンキャンパスは、毎年夏に西早稲田キャンパスで開かれます。予約なしで入れて、研究室の展示も見られます。
| イベント | 対象 | いつ |
|---|---|---|
| 早稲田大学 オープンキャンパス(西早稲田キャンパス) | 基幹・創造・先進理工学部に興味のある人 | 2026年は8月1日・2日に開かれた。予約は要らない(一部のプログラムだけ予約制)。2027年の案内はまだ出ていない |
出典:早稲田大学 入学センター「オープンキャンパス」(waseda.jp/inst/admission)。どの研究室が展示を出すかは年によって違うので、タイムテーブルで確かめること
人と一緒に働くロボットを作るには、物理と数学と情報がいります。人の体を支える力の計算は、中学の比例と、高校の三角比・ベクトル・微分でできています。ロボットにAIで動きを覚えさせるにはプログラムを書き、論文はほとんどが英語です。中学生のうちは、数学の関数と図形、理科の力の単元から逃げないこと。これがいちばん菅野研に近づく勉強です。
塾長 小池菅野先生も、最初は中学生のあこがれから始まりました。あこがれを本物にするのは、毎日1問ずつ解く数学の力です。